全球首例!康诺思腾手术机器人完成临床场景下自主手术验证,研究成果登上顶级期刊《Science Robotics》
2025/08/06 11:39AI云资讯13233
近日,中国在手术机器人具身智能领域迎来重要技术突破。8月5日,香港中文大学召开新闻发布会,正式宣布由该校多学科团队,携手中国手术机器人企业康诺思腾(CornerstoneRobotics),成功开发出全球首个手术机器人多功能自动化具身智能平台,并在康诺思腾自主研发的Sentire思腾®腔镜手术机器人上,完成了全球首例临床场景下的自主手术验证。
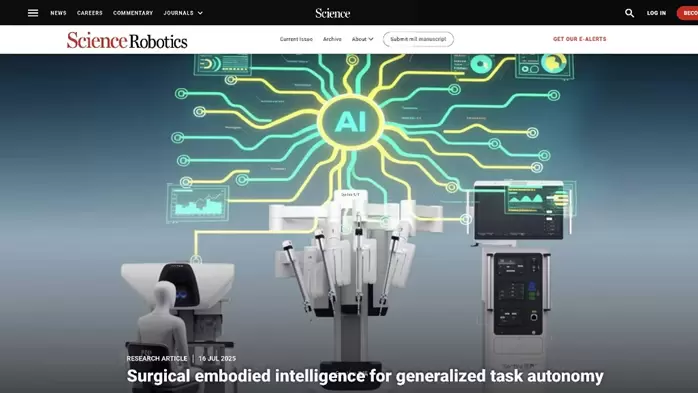
相关研究成果以《Surgical Embodied Intelligence for Generalized Task Autonomy in Laparoscopic Robot-assisted Surgery》为题,发表在机器人领域权威期刊《Science Robotics》,该期刊由《Science》杂志旗下出版,最新影响因子为27.5,五年影响因子达32.9,是全球机器人研究领域最具影响力的学术平台之一。这是中国自主研发的腔镜手术机器人在具身智能领域首次完成活体动物实验,并验证多任务自主操作与人机协作能力,验证了算法的通用性与系统的临床可行性,将引领行业朝着更智能、更协同、更普惠的方向加速演进。
本研究构建了一种面向手术任务自动化的具身智能新范式——VPPV(Visual Parsing, Perceptual Regressor, Policy Learning, Visual Servoing Controller),通过融合视觉基础大模型的稳健感知能力、强化学习范式的策略泛化能力,以及AI策略与传统控制的分层融合架构,使手术机器人自主操作在稳定性、灵活性与可迭代性方面实现新突破。区别于传统手术自动化方法中,对额外传感器输入或基于人工预定义规则与模型依赖的局限性,该研究成果是全球首创的手术具身智能框架,兼具全景感知、多任务泛化、精细伺服闭环以及人机协同的功能特点,可大幅降低研发与临床应用门槛,为下一代智能手术助手树立新标杆。研究团队基于自主研发的开源仿真平台SurRoL训练出多项具备泛化能力的AI策略,并成功实现“零样本迁移”,该平台集成多模态感知、真实物理建模与多任务操作训练,覆盖手术机器人控制接口、仿真环境与强化学习引擎。

为了更接近真实的手术环境,研究团队分别使用离体猪胃组织(保留完整的胃网膜血管)和约30公斤活体猪模型进行了严格的验证实验,两次实验均由康诺思腾自主研发的Sentire思腾®腔镜手术机器人系统完成。在活体动物验证阶段,实验采用了创新的"监督自主性(supervisedautonomy)"安全模式,使用Sentire思腾®腔镜手术机器人的高清立体内窥镜系统,无需任何额外传感器,即自主完成了纱布拾取、软组织牵引和血管夹闭等机器人手术辅助核心任务的操作,体现出高度的环境适应性、操控稳定性,以及临床转化的巨大潜力,为“人机共创”的具身智能外科手术协作模式提供现实支撑。

康诺思腾联合创始人、首席技术官兼首席运营官王泽睿博士作为本次研究的通讯作者表示:“Sentire思腾®腔镜手术机器人作为本次研究的核心系统之一,具备机械架构、电气架构、软件架构、机器人算法、图像信号处理以及高等能量控制等全栈自研的核心技术,这套商业整机手术机器人系统为AI自主方案在动态手术环境中的稳定部署和高精度运行提供了有力的保障。”
他进一步指出:“康诺思腾始终坚持全栈自研与垂直整合的研发战略,我们的底层技术、软硬件自主开发及系统集成优势,使核心产品系统架构具备卓越的可扩展性,展现出独特的AI就绪及AI友好特性。这不仅支持算法快速适配和部署,也确保机器人系统能够灵活应对不同任务需求与组织场景,真正为智能化手术发展提供了坚实平台。”
作为本项研究的技术协作方,康诺思腾团队与香港中文大学研究团队密切配合,成功在自主研发的Sentire思腾®腔镜手术机器人上完成了算法部署和在体验证。这一成果不仅验证了平台的开放架构与高度兼容性,更标志着AI手术辅助技术正加速走出实验室,进入临床转化的前沿。
康诺思腾创始人、首席执行官欧国威教授表示:“我们始终相信,科研与产业的深度融合是推动高端医疗装备技术突破的关键动力。此次合作不仅验证了具身智能算法在商用手术机器人平台上的实际落地能力,也体现出其在手术自动化领域的巨大应用潜力。康诺思腾将继续携手全球科研与临床伙伴,共同探索复杂任务自动化、人机协作新范式与智能系统监管机制,加速推动具身智能手术机器人走向真实临床。”
相关文章
- 上海智位机器人行空板M10赋能学生科创:“灵瞳智辅”把台灯变成会讲题的AI学习伙伴
- 大寰机器人携多款灵巧手亮相IROS,全直驱13自由度灵巧手全球首秀
- 人形机器人进驻爱仕达百家终端:从门店上岗到产业实践
- 宇树机器人把中国传统文化和最新科技带上《美国达人秀》
- 永达汽车携手启元开出机器人全球首店,探索消费机器人商业化新路径
- 昆仑之数与DAMA联合发布《机器人数据创新应用共同体》 以数据底座驱动具身智能新范式
- 工业具身落地进行时|斯坦德机器人DARWIN-Lift亮相华为云星耀创想者大赛
- 上海智位机器人亮相 FAB26 Boston:开源硬件如何赋能全球开发者与科创教育
- 宙创自动化:全链机器人赋能,提速中国制造智能化转型
- 智能泳池清洗机器人Aiper Scuba X1 Pro Max 荣获美国SHOP!产品设计奖!
- 上纬新材发布启元机器人Q1与T1,19999元起切入消费级个人机器人市场
- 上海智位机器人赋能开发者:上海交大与德国KIT师生走进蘑菇云创客空间
- 启元机器人新品发布会新品登场,能创造定义、自动运镜的个人机器人亮相深圳商圈
- 斯睿特首次披露工业具身数据飞轮 照片赋能机器人自主作业
- 解锁机器人操控新方式!二代摇杆操作臂斩获 SHOP! AI 机器人类铜奖
- 滚筒革新全屋清扫!MOVA Z70 系列滚刷扫地机器人斩获SHOP!家电类铜奖
AI企业
更多>>
AI硬件
更多>>AI产业
更多>>AI技术
更多>>- 阶跃这次够狠:AA 全球开源前二,价格打到 Claude 的 1/8
- 科大讯飞发布Spark-Audio-1.0-Preview,全国产语音基座大模型实现从“听清”到“听懂”
- 全球最强开源模型 Kimi K3 发布,参数规模 3 万亿,真的是强!
- 范式变革!东软发布AI原生软件工程白皮书,重构软件产业底层逻辑
- KAT-Coder-Pro V2.5正式发布:从“写代码”迈向“做工程”,Agentic能力全面升级
- 自变量机器人王昊:训练世界模型需付出“时间税”,解决模态对齐是当务之急
- 腾讯发布CodeBuddy Security,用AI Agent实现更高效的代码审计
- Twinkle x昇腾,率先实现Deepseek-V4系列模型高效训练