观看ANYmal四足机器人在苏黎世的下水道进行试验
2018/12/28 08:53AI云资讯12019
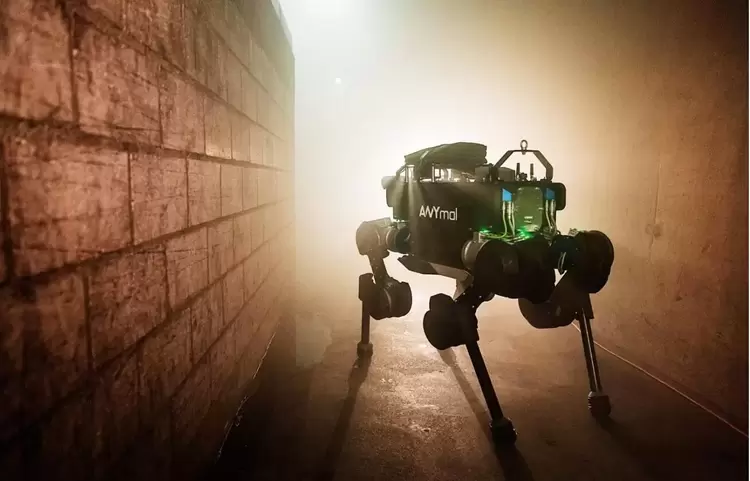
很多人都在谈论像Cheetahbot和Spot这样的多腿机器人的许多潜在用途 - 但为了让这些机器人实现,机器人实际上必须走出去做事。为了培养下水道检查的辉煌未来(并且可能帮助救援人员),这个瑞士四足机器人正在深入地下。
苏黎世联邦理工学院/丹尼尔温克勒
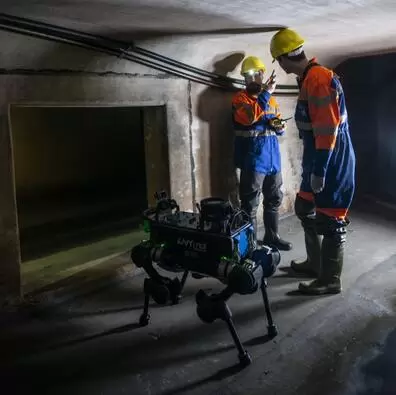
这个机器人被称为ANYmal,它是瑞士联邦理工学院(简称苏黎世联邦理工学院)之间的长期合作,也是该大学的副产品,名为ANYbotics。它最近的一次行程是去那个城市下面的下水道,它最终可以帮助或取代人工检查过程。
ANYmal并不是全新的 - 就像大多数机器人平台一样,多年来一直在不断修改。但是直到最近,像激光雷达这样的相机和传感器已经变得足够好并且足够小,可以考虑在像污水管这样的黑暗,粘糊糊的地方进行实际测试。
大多数城市都有数英里的地下基础设施,只能由专业检查员进行检查。这是一项危险而繁琐的工作 - 非常适合自动化。想象一下,如果机器人每周摆动一次,而不是每年进行一次检查。如果有什么东西看起来,它呼唤人类。它也可能进入因灾难而无法进入的区域,或者只是太小而无法安全导航。
但是,当然,在一大批机器人可以居住在我们的下水道之前(我以前在哪里遇到过这个概念?哦,是的......)机器人需要体验和了解这个环境。首次出场将只是最低限度的自主性,随着机器人和团队获得信心,增加了更多的独立性。
“只是因为在实验室中有效的东西并不总是意味着它会在现实世界中出现,”ANYbotics联合创始人Peter Fankhauser在ETHZ故事中解释道。
在实际场景中测试机器人的传感器和技能,为工程师提供了新的见解和大量数据。例如,当环境完全黑暗时,基于激光的成像可能会起作用,但如果有大量的水,蒸汽或烟雾会怎么样?其创作者决定,ANYmal也应该能够感受周围的环境。
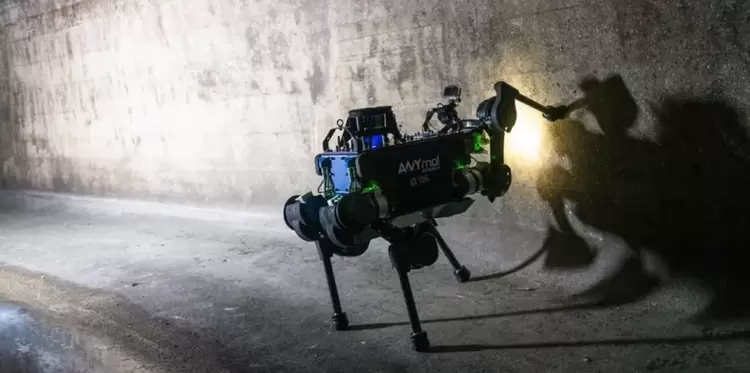
苏黎世联邦理工学院/丹尼尔温克勒
因此,他们测试了两个配备传感器的支脚(混合成功)和ANYmal提升其“爪子”触摸墙壁,找到按钮或确定温度或纹理的可能性。后一种行动必须由飞行员手动即兴创作,但显然它应该能够独立完成。将其添加到列表中!
相关文章
- 一根铜线上的硬科技:扁线模组重塑机器人动力底座
- 思灵机器人 Agile Robots 完成5亿美元F轮融资,估值达85亿美元,加速物理AI落地与全球化布局
- 亚华+浙商+光谷投资的骅羲科技养老机器人上市,稳步迈向规模化落地
- 库萨科技入选《2026年中国端侧AI产业发展与应用实践蓝皮书》标杆案例,以城市服务机器人标定端侧AI典范
- 珞石机器人与地瓜机器人达成深度合作 开放小脑+端侧算力 加速具身智能产业落地
- 上海智位机器人 HUSKYLENS 2 AI Vision Sensor 荣获 Teach Awards “中学教育科技与软件”类别冠军
- 让机器人安全可靠地行动,Arm与意法半导体强化执行控制能力
- 构筑具身智能能力底座、完善安全治理体系,启元机器人加速AI走向现实世界
- 艾图科技发布艾妮机器人与产线王,服装智造迈入具身AI量产时代
- 「慧思开物」平台更新| Hi-WBC全身控制模型正式发布,开拓机器人真实作业新边界
- 第九届进博会开幕 吉翼智能服务机器人小睦“上岗“展馆导览
- 上海智位机器人行空板 K10 联手小智 AI:让硬件“看懂”你的动作,健身教练装进口袋
- 从复杂地形到复杂网络:声网 × 联想的轮足机器人远控实践
- 杭叉集团举行叉车机器人产品落地交流会 共议具身智能场内物流场景落地
- 智搬未来 叉车的具身智能时代——杭叉集团重磅发布灵运LINGTRA AI-Fork全系列智能叉车机器人
- 意优科技携手韩国大东集团,进军农业机器人赛道