DeepMind研究人员研发出了一种解决机器人控制问题的混合方案
2020/01/10 13:21AI云资讯11258
机器人技术的基本问题既涉及离散变量(比如控制模式或齿轮切换的选择),又涉及连续变量(比如速度设定点和控制增益)。通常来说,由于算法或控制策略并不总是适合的,因此这些问题很难解决。这就是为什么谷歌母公司Alphabet的DeepMind的研究人员最近提出了一种技术:连续-离散混合学习,即可以同时优化离散和连续动作,以其本来的形式处理混合问题。
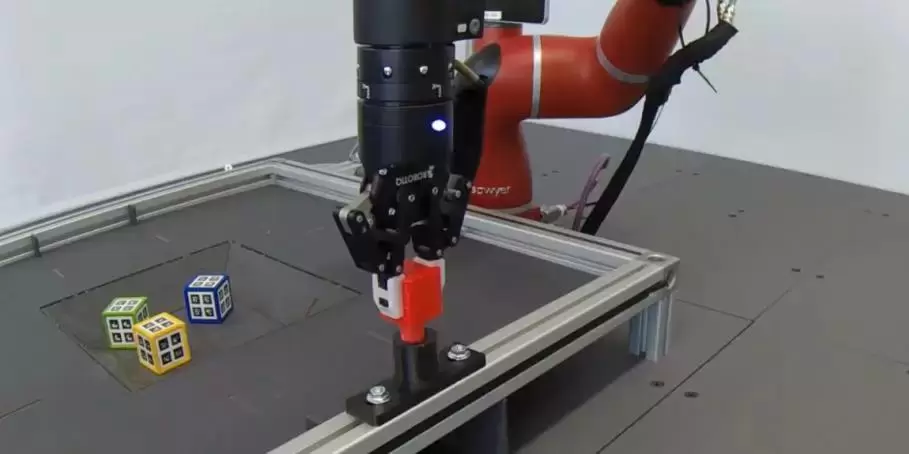
在预印本服务器Arxiv.org上发表的一篇论文详细介绍了他们的工作,这篇论文也在去年10月日本大阪的第三届机器人学习会议上被人接受。作者写道:“许多先进的方法都进行了优化,它们能很好处理离散的或是连续的动作空间,但是却很少有方法能同时处理。能够使用同一算法强大地处理离散和连续动作空间,使我们能够针对任何给定问题都能选择最自然的解决方案策略,而不是让算法上的便利性来决定做出哪种选择。”
团队研发的无模型算法,是指利用强化学习或者奖励实现目标的自主代理人的培训技术,通过连续和离散动作空间来解决控制问题,并通过受控和自主切换来解决混合最优控制问题。此外,这种算法通过使用“元动作”或其他类似方案来扩大动作空间(分别定义了代理人可能感知和采取的状态和动作的范围),从而为解决现有的机器人问题提供了新颖的解决方案,并使策略可以解决类似人工智能训练期间的机械磨损等挑战 。
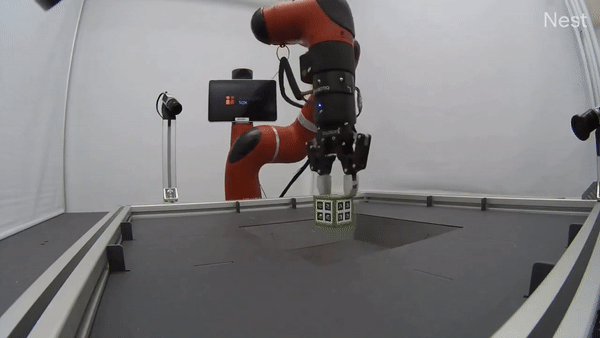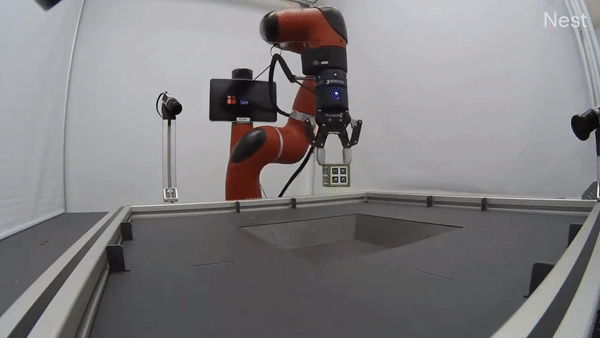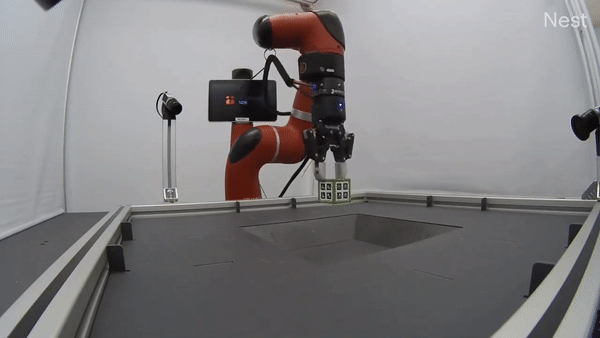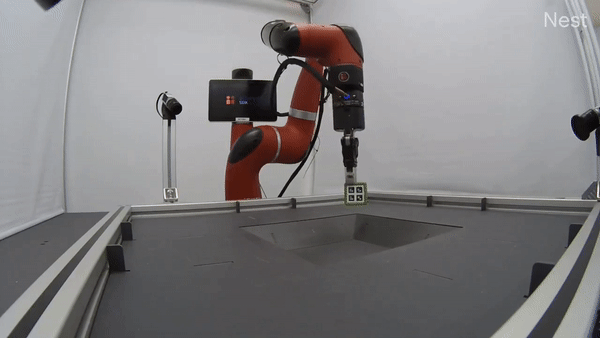
来源:DeepMind
DeepMind机器人技术
研究人员在一系列模拟和现实基准测试中验证了他们的方法,包括Rethink Robotics公司的Sawyer机器人手臂。据称,基于给定的到达、抓取和拿起魔方的任务,其中奖励是三个子任务的总和,因此他们的算法要优于无法解决任务的现有方法。
那是因为到达魔方需要代理人打开手臂的抓具,而抓取方块需要关闭抓具。作者写道:“一开始,基线将大部分概率集中在较小的动作值上,因此很难移动抓具的手指来看到任何奖励,从而解释了学习曲线上的平稳期。另一方面,这个算法能始终以全速操作抓具,因此改进了探查性,使机器人可以完全完成任务。”
在一个单独的实验中,团队将其算法设置为参数化动作空间马尔可夫决策过程(PAMDP)或一个分层问题,其中,代理人首先选择离散动作,然后为该动作选择一组连续的参数集。在这种情况下,代理人的任务是操纵机器人手臂,以便将钉子插入孔中,然后根据孔的位置和运动学来计算奖励。
研究人员表示,他们的方法比精细方法和粗略方法获得了更大的回报,并且这种算法将来可以作为基础应用到更多的混合强化学习中。论文中写道:“对于专业设计师而言,事先选择合适的模式可能很困难。而我们的方法是很有用的,因为它只需要一个实验,而别的方法都需要通过消融来进行验证。”
相关文章
- 具身智能政策红利释放,慧闻机器人践行工业智能落地新思路
- 乐享科技预告全球首次机器人户外直播,以太大模型零样本挑战烧烤
- 上海智位机器人 seeMote Cap 可安装空间追踪模块海外开启预售,将真实工具带入空间计算
- 卓翼智能飞思实验室赋能职业院校,助力斩获中国机器人及人工智能大赛一等奖
- 华沿机器人亮相CIOE光博会,展示高精密运动平台产品
- 全国首个具身机器人通信产品正式发布,5G‑A 大上行融合样板点落户合肥
- 浦江创新论坛|像航科技首发无介质全息具身机器人开辟交互新赛道
- 【具身智能白皮书发布】人形机器人的竞争终点在哪?回归硬件本源拆解底层核心逻辑
- 上海智位机器人发布 LattePanda Mu Ultra:面向端侧 AI 的微型 x86 计算模块
- 贸泽技术创新论坛第二期,汇聚头部原厂共探机器人全场景落地实践
- 人机共生,智启机器人产业新局 贸泽技术创新论坛第二期,汇聚头部原厂共探机器人全场景落地实践
- 聚焦商业实景,安诺机器人入选2026年深圳市“机器人+”应用示范典型案例
- HIZERO赫兹携0吸力全场景清洁生态亮相IFA 2026,新品扫拖一体机器人斩获创新奖
- 小鹏第一台IRON下线,类人机器人迈出一大步
- 云鲸发布扫地机器人JX Ultra与洗地机S3 Steam,重构家庭清洁体验
- 晶动之星用具身智能二次开发破局,打通机器人工业落地最后一公里
AI企业
更多>>
AI硬件
更多>>- 陶瓷电容银浆电极“铜替银”:振华真空双面连续溅射生产线稳定量产14年
- 106TOPS 端侧算力释放,联发科 Genio Pro 5100 叩开物理 AI 大门
- 三星Galaxy Z8系列影像创新的幕后故事:人像视频功能如何重现专业镜头质感
- 海康存储亮相2026第六届智能汽车芯片生态大会 全栈车规存储方案赋能智能汽车“芯”生态
- 七腾机器人品牌发布会定档9月22日:十六年“先行”之后,这次要亮什么牌?
- BOE(京东方)携手努比亚打造全球首款AI智能体手机 以屏为媒开启全场景AI体验新纪元
- 索尼正式发布400mm和600mm超轻超远摄定焦G大师镜头
- HGDC 2026:从多端到无界,荣耀携手开发者共创更智慧更流畅的全场景新生态
AI产业
更多>>AI技术
更多>>- 科大讯飞发布Spark-Audio-1.0-Preview,全国产语音基座大模型实现从“听清”到“听懂”
- 全球最强开源模型 Kimi K3 发布,参数规模 3 万亿,真的是强!
- 范式变革!东软发布AI原生软件工程白皮书,重构软件产业底层逻辑
- KAT-Coder-Pro V2.5正式发布:从“写代码”迈向“做工程”,Agentic能力全面升级
- 自变量机器人王昊:训练世界模型需付出“时间税”,解决模态对齐是当务之急
- 腾讯发布CodeBuddy Security,用AI Agent实现更高效的代码审计
- Twinkle x昇腾,率先实现Deepseek-V4系列模型高效训练
- 高德发布鸿蒙首个生成式 UI 开源框架 AGenUI,告别传统 UI 开发模式