瑞士联邦理工学院开发出双模态机械臂,机械手可以和臂分离 扩大抓取范围
2024/09/28 07:04AI云资讯32254
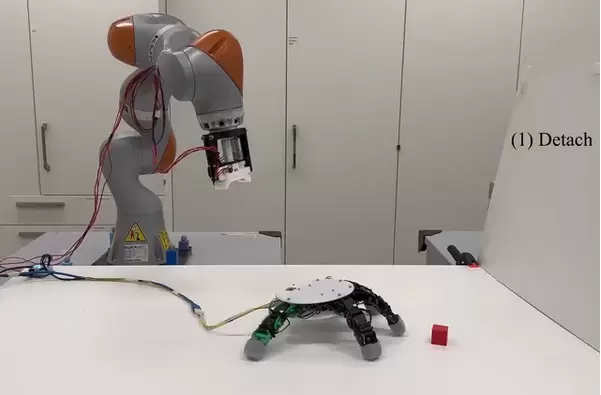
(AI云资讯消息)瑞士洛桑联邦理工学院(EPFL)的研究人员开发了一种可移动的手,它可以从机器臂上分离并自行爬行,以抓取物体,从而扩大机器人手臂的活动范围。这项研究最近在国际机器人与自动化大会(ICRA)上公布,并发表在《IEEE光谱》杂志上。
由于力量和速度,机器人手臂通常被永久地固定在地板或其他结构上以增加稳定性,这限制了其抓取范围。瑞士洛桑联邦理工学院(EPFL)学习算法与系统实验室(LASA)的研究目标是开发一种双模态机器人手,以扩大其抓取能力,包括偶尔与机器人臂分离的能力。

机器人手通常只有一个目标:抓住东西。为了设计出能够像电影《亚当斯一家》中的小东西一样自主爬行的机器人手,研究人员利用遗传算法(依赖于自然选择和进化等生物技巧)和MuJoCo物理模拟器生成并优化了基本设计,并通过迭代测试了其实用性。
该算法和模拟帮助研究人员确定了所需的关节手指数量和位置,结果发现需要五个关节手指,其布局与人类手部类似。该机器人手腕处还使用了磁性连接器,使其能够自主地与手臂连接和断开。

机械臂的手指可以向两个方向弯曲,这样它可以用其中一些手指拿起物体,而其余的则作为小小的腿来使用。这种设计在将手安装在机器人手臂上时也扩大了其用途。它可以同时拿起多个物体,而不必扭曲手臂来重新定位未使用的手指。
这只手的尺寸也比像波士顿动力公司(Boston Dynamics)的Spot机器狗小得多。Spot机器狗可以自由地用四条腿移动,已经配备了自己的机械臂和抓取器,但如果有一个可以独立操作的灵活的手,它就能更好地探索或分析Spot机器狗无法进入的区域。
相关文章
- 上海智位机器人旗下蘑菇云创客空间迎来上师大学子,10分钟完成骨架与手势识别项目
- 里斯战略咨询助力杰克科技发布艾妮机器人与产线王,新品类重新定义服装具身智造
- 从机器人打球到Physical AI数据基础设施,青瞳视觉亮相2026世界物理AI大会暨宇树合作伙伴生态大会
- 首届安全应急救援机器人大赛在广州举办 深圳璇玑动力斩获多项冠军
- 纳芯微亮相2026世界智能网联汽车大会,展示汽车芯片与具身机器人跨界应用成果
- 盛大开幕!ROBOTECH 2026智能机器人博览会首日热力全开,全景呈现具身智能落地新图景
- 镜识科技:首创模块化架构,斩获亿元机器人订单
- 红外技术正在不断拓宽机器人作业边界
- 赛事硬指标检验,全球数千起真实救援作答|潜行创新获2026安全应急救援机器人大赛一等奖
- 脑机接口遇上机器人!强脑科技亮相2026宇树合作伙伴生态大会
- 当物理 AI 成为消费品:启元 5000 台个人机器人下线,开启家庭具身智能时代
- OpenLoong持续推进人形机器人开源,完善软硬件协同技术体系
- 上海智位机器人发布 LattePanda Sigma 2:可嵌入的 AI 单板服务器
- 广交会最新发布 | 选甜甜圈、做饮品,享刻智能Nico展示首款餐饮人形机器人多面手
- 跃伴智能如厕机器人亮相上海WTCC,展示AI照护新范式
- 柯马与英伟达合作加速推动工业机器人领域的物理AI创新