OpenLoong持续推进人形机器人开源,完善软硬件协同技术体系
2026/10/23 14:26AI云资讯18419
在 ROSCon China 2026 上,国地共建人形机器人创新中心开源产品技术负责人徐毓泽介绍了 OpenLoong 开源社区的技术布局、系统建设及生态发展规划,内容涵盖机器人本体、运动控制、操作系统、数据集和开发者培养等方面。
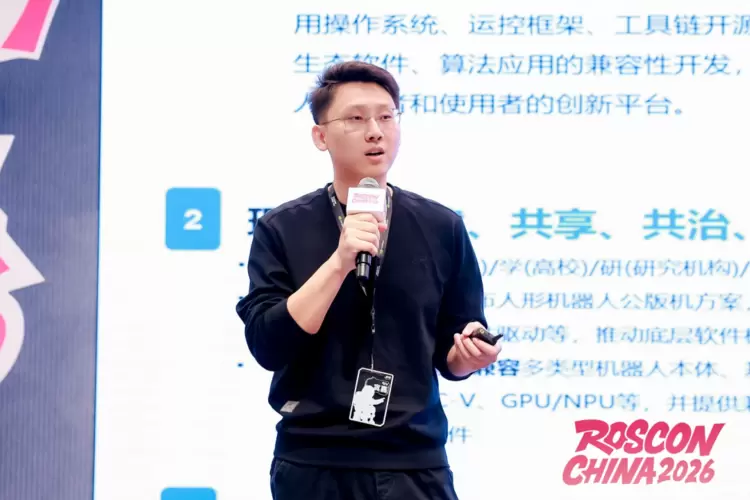
▲国地共建人形机器人创新中心 开源产品技术负责人 徐毓泽
OpenLoong持续完善人形机器人开源体系
OpenLoong是由开放原子开源基金会孵化、人形机器人(上海)有限公司运营的开源项目,围绕人形机器人硬件、软件、模型和数据等领域开展开源建设。
OpenLoong开源社区依托于OpenLoong项目建立。自2024年6月正式启动以来,社区陆续推进“格物”具身智能仿真平台、机器人软硬件项目及“白虎”异构人形机器人数据集等项目。据徐毓泽介绍,目前社区开发者规模约3万人,并与产业伙伴开展合作,探索国产芯片与机器人软件系统的适配。
在数据与模型领域,社区正推进白虎-VTouch数据集、龙悟LM-X等项目,为机器人算法研发、仿真验证及应用开发提供相关资源。在机器人本体方面,社区的开源布局涵盖全尺寸人形机器人,并延伸至小尺寸机器人、轮式机器人及轮臂机器人等形态,以满足算法验证、教学实践和不同应用场景的开发需求。
以运动控制为基础,推进OpenLoongOS系统建设
OpenLoongOS于2025年5月启动,面向人形机器人软件系统需求开展建设。据徐毓泽介绍,项目围绕软件框架、跨域调度、导航能力、核心组件及数据链路等方面进行开发,探索软硬件一体化的机器人系统架构。
在兼容性方面,项目关注不同机器人本体、运动控制外设、主机操作系统及开发板之间的适配。除Ubuntu外,社区还在探索对openEuler、银河麒麟等操作系统环境的适配,以拓展系统的部署范围。
在应用层面,基础版本侧重软硬件集成与基础交互,可用于导览、讲解、迎宾等场景的应用开发。后续,项目计划进一步完善感知、导航、任务调度及操作算法等能力,拓展系统功能。
技术开源与生态建设协同推进
OpenLoong后续规划主要包括软硬件适配、具身智能算法开放及开发者生态建设。
首先,完善软硬件适配。社区计划拓展上下游合作,适配更多机器人本体、运动控制外设、宿主操作系统及开发板,为算法开发和应用部署提供支持。
其次,推进具身算法开放。社区计划围绕感知与导航、任务调度、运动控制及面向大模型的操作等方向开放相关算法。其中,融合视觉的复杂地形越障与通行技术将结合深度相机和本体观测,通过强化学习开展地形感知研究,并探索全身动作与接触过程的协同,相关工作正与上海大学团队联合推进。社区还在探索通用控制技术,关注参考输入漂移、接触切换及支撑恢复等问题。徐毓泽在演讲中展示了基于自研玲珑机器人的多种运动效果,部分复杂动作及应用案例仍处于仿真研究阶段。
最后,深化开发者培养与产业协作。社区计划通过模块化课程、实操教学和项目合作完善开发接口与课程体系,并与古月居等伙伴推进Kudada机器人相关工作,结合OpenLoongOS开展开发。同时,社区计划参与行业标准研制与生态治理。
开发者赛事也是社区生态建设的一部分。OpenLoong大师系列赛于2026年6月正式对外发布。据徐毓泽介绍,目前赛事报名人数超过1400人,参与者来自全国53家高校,共有56支队伍参赛,赛事已进入复赛阶段。后续赛事计划开放灵巧操作、具身大模型等方向的赛题。
此外,社区计划于2026年底至2027年初陆续开源新项目。下一代开源公板机将围绕机器人本体设计、智能能力提升、大小脑融合及OpenLoongOS整机集成展开探索,并计划贯通在线设计、仿真训练、实际部署与数据生成等环节。
从机器人本体、软件框架到具身算法与开发者生态,OpenLoong正持续拓展人形机器人开源技术的覆盖范围。随着软硬件适配、算法开放和产业合作不断推进,相关开源资源有望进一步服务科研、教学及应用开发。
相关文章
- 上海智位机器人发布 LattePanda Sigma 2:可嵌入的 AI 单板服务器
- 广交会最新发布 | 选甜甜圈、做饮品,享刻智能Nico展示首款餐饮人形机器人多面手
- 跃伴智能如厕机器人亮相上海WTCC,展示AI照护新范式
- 柯马与英伟达合作加速推动工业机器人领域的物理AI创新
- 马斯克谈及万台机器人办学计划:Terafab 经济规模可跻身全球前 20 经济体
- 中国电信 TeleAI 在上海孵化具身公司伽马智能,打通机器人产业化路径
- 深谋智能带臂作业四足机器人“伏魔”中标国网电力
- 2027第19届东莞国际工业自动化及机器人展览会
- 丰坦机器人斩获四项大奖|第二届粤港澳建筑机器人大赛收官
- ARE2027第20届深圳国际工业自动化及机器人展览会
- 机器人从“按指令“到“自主决策“,多维感知赋能机器人不同感知能力
- 米果智能的migo机器人,凭什么被称为“具身智能时代的苹果”?
- 圣瞳智控具身智能体,四足机器人的GPT时刻—— 破解重工业高危运维难题,构建全域一体化智慧巡检体系
- 智平方携爱宝机器人入驻香港首个“具身智能国际应用训练场”,加速具身智能全球化落地
- 海柔创新闪攀机器人助力安踏廊坊仓提升运营效率
- 上海智位机器人开发者项目分享:基于行空板 M10 与二哈识图 2 搭建 AI 画像打印机