外媒消息:约翰内斯·开普勒大学研究人员研发捕蝇机器人
2020/10/08 08:48AI云资讯11444
马丁·卡尔滕布伦纳(MartinKaltenbrunner)说,当我们想象移动的机器(例如机器人)时,我们想象的东西很大程度上是由硬质材料制成的。他和JKU的软物质物理系以及LIT软材料实验室的研究人员一直在努力构建基于软材料的系统。创建此类系统时,存在一个基本的基本概念,即创建有利条件,以支持将来机器人与人之间的紧密交互,而不会造成坚固的机器对人的身体造成伤害。
稳定,可拉伸且灵活
6月,科学家提出了一种用于电磁电动机的新方法。代替铜线和铁,弹性材料和液体金属现在形成用于所谓的致动器的基本成分。科学家最近还在《自然材料》杂志的一篇文章中介绍了一种新型的生物凝胶,该凝胶具有足够的弹性,柔韧性和稳定性,可以与电子组件结合使用,从而创造出一种“软机器人”。
由Kaltenbrunner和DenysMakarov(位于德累斯顿-罗森多夫的亥姆霍兹中心)领导的团队现在正在进一步开发这类机器。两位研究人员指出,以前的缺点是这些无线设计的软机器人只能非常缓慢地改变形状。他们的新想法是基于使用柔性塑料聚二甲基硅氧烷并混合磁性微粒(例如钕,铁和硼的合金)。
花形机器人会在捕捉苍蝇之前暂时关闭苍蝇,然后通过在面内方波磁场(3 mT,50 Hz)驱动下打开八个臂来释放苍蝇。机械手的直径为25 mm,厚度为200 m。图片来源:Makarov等;通讯材料六臂机器人可以抓取,运输和释放非磁性物体,例如由永磁体控制的聚氨酯泡沫立方体。机械手的直径为20 mm,厚度为80 m。
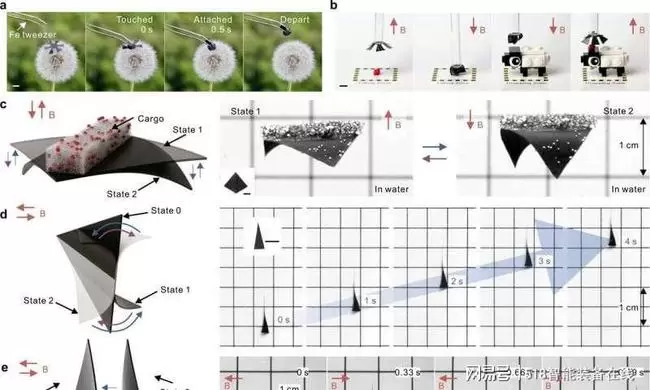
通讯材料一个四臂机器人(重量为23 mg)位于透明玻璃管中,并通过3.7 mT的平面外静态磁场使其悬浮。悬浮时,机器人被制动。当暴露于平面内方波磁场(1.5 mT,50 Hz)时,它会在空间上变形并自我配置。机械手的直径为15 mm,厚度为200 m。
研究人员给他们的小型,柔软的机器人不同的形状。根据形状,微粒放置的位置以及所用材料的厚度,当机器人暴露在环境中变化的磁场中时,它们能够以不同的方式移动。这些执行器的厚度只有几微米,重量只有几微克,因此移动所需的能量很小。此外,这些组件可以重复运动数百万次,而无需任何更改。
悬停,游泳,捉苍蝇
通过影响和改变磁场,Kaltenbrunner和他的同事成功地制造了微型机器人,它们可以盘旋,游泳和(从广义上来说)甚至可以行走。他们还表明,在短短的几毫秒内,他们的花形机器人可以捕捉到落在上面的苍蝇。
通过仿真设计,装有货物的蝠ta形机器人可以在交变面内方波磁场(2 mT,1 Hz)驱动的水中游泳。机械手的横向尺寸为17 mm×19 mm,厚度为80 m。图片来源:Makarov等;通讯材料三角形的机器人可以在空中高速滚动,并在暴露于交体地面内方波磁场(3.5 mT,1.5 Hz)的情况下向前行走。机械手的直径为18 mm,厚度为80 m。图片来源:Makarov等;通讯材料
科学家们说,这现在为开发也可以快速移动的软机器人提供了新的机会。长远的想法是主要生产更复杂的微型机器,例如,这些微型机器可以帮助疏通人体中的血管。为了做到这一点,所使用的材料必须是可生物降解的并且易于控制。
相关文章
- 宙创自动化:全链机器人赋能,提速中国制造智能化转型
- 智能泳池清洗机器人Aiper Scuba X1 Pro Max 荣获美国SHOP!产品设计奖!
- 上纬新材发布启元机器人Q1与T1,19999元起切入消费级个人机器人市场
- 上海智位机器人赋能开发者:上海交大与德国KIT师生走进蘑菇云创客空间
- 启元机器人新品发布会新品登场,能创造定义、自动运镜的个人机器人亮相深圳商圈
- 斯睿特首次披露工业具身数据飞轮 照片赋能机器人自主作业
- 解锁机器人操控新方式!二代摇杆操作臂斩获 SHOP! AI 机器人类铜奖
- 滚筒革新全屋清扫!MOVA Z70 系列滚刷扫地机器人斩获SHOP!家电类铜奖
- 工业具身加速落地,斯坦德机器人DARWIN-Lift亮相华为全联接大会
- 别只逛展!RT-Thread 睿赛德工博会上手实操,跑通端侧 AI 机器人完整链路
- 从“会炫技”到“能上岗”,丰坦机器人亮相央视“智竞未来”大展
- 非夕科技与上海电气医疗集团签署战略合作协议,共拓高等级生物安全场景机器人应用
- 乐享科技以太大模型机器人完成全球首次户外机器人全自主直播
- AI大脑走进饮料仓库:太古可口可乐智能拣配机器人启动商业运作
- 启元机器人新品即将发布!首次将个人机器人广告搬入机场,打响大众认知战
- 7项评测领先开源模型,宇树科技开源具身基座模型让人形机器人“理解世界”
AI企业
更多>>
AI硬件
更多>>AI产业
更多>>AI技术
更多>>- 阶跃这次够狠:AA 全球开源前二,价格打到 Claude 的 1/8
- 科大讯飞发布Spark-Audio-1.0-Preview,全国产语音基座大模型实现从“听清”到“听懂”
- 全球最强开源模型 Kimi K3 发布,参数规模 3 万亿,真的是强!
- 范式变革!东软发布AI原生软件工程白皮书,重构软件产业底层逻辑
- KAT-Coder-Pro V2.5正式发布:从“写代码”迈向“做工程”,Agentic能力全面升级
- 自变量机器人王昊:训练世界模型需付出“时间税”,解决模态对齐是当务之急
- 腾讯发布CodeBuddy Security,用AI Agent实现更高效的代码审计
- Twinkle x昇腾,率先实现Deepseek-V4系列模型高效训练