解锁机器人操控新方式!二代摇杆操作臂斩获 SHOP! AI 机器人类铜奖
2026/09/22 17:49AI云资讯12663
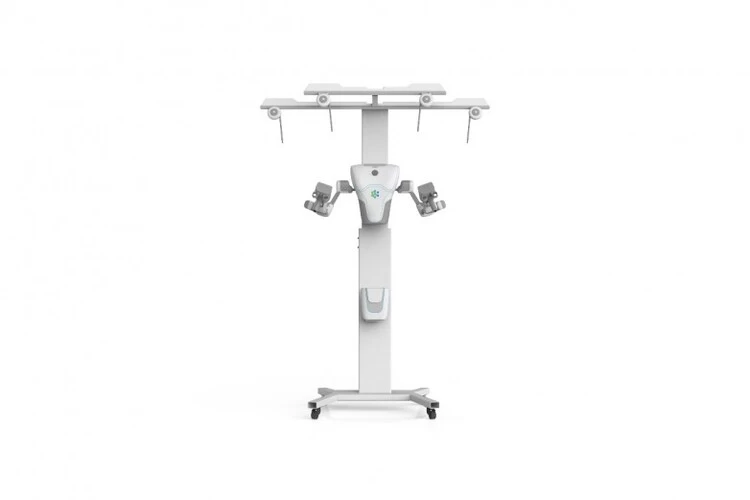
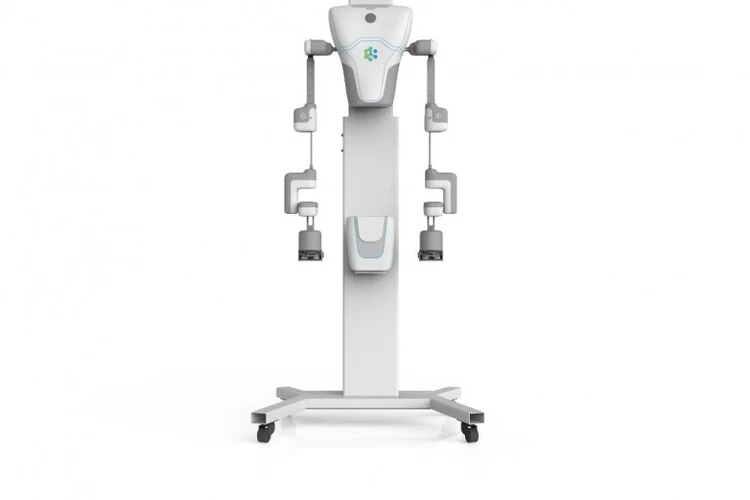
很多人形机器人的操控设备普遍存在模式单一的短板,一套操控装置只能适配一类控制逻辑,想要实现机器人双臂协同、模拟现实世界复杂物理动作,往往需要更换多套外设,设备之间接口互不兼容,拓展新场景成本高、调试繁琐。AI² Robotics(智平方科技)推出第二代摇杆操作臂,创新双模式控制架构搭配标准化通用接口,打破传统机器人操控设备单模式的桎梏,为人形机器人双臂协作、物理仿真任务提供更丰富交互手段,同时依托模块化可移动设计,大幅拓宽机器人的落地应用边界。在SHOP!设计奖赛事评选中,这款二代摇杆操作臂拿下 AI 机器人品类铜奖,为人形机器人遥操作交互开辟全新解决方案。
SHOP!设计奖(Shop! Design Awards)面向机器人硬件、人机交互操控装备开展多维度评审,重点考察控制架构创新、标准化拓展能力、系统生态协同、模块化场景适配四大维度打分,被誉为“消费品设计奥斯卡”,获奖产品代表人形机器人遥操作外设前沿设计水准。本次二代摇杆操作臂脱颖而出,既是国际评审对双模式控制体系、通用标准化接口、一体化生态设计的高度认可,也充分彰显智平方科技深耕具身智能,打通大模型、人形本体、人机操控外设全栈自研的硬核创新实力。
智平方科技是扎根深圳的具身通用智能机器人高新科技企业,由郭彦东博士带领团队创立,聚焦把通用人工智能从数字世界延伸到真实物理世界,构建 “大模型机器人硬件操控外设” 完整产品生态。
企业不单单只研发人形机器人本体,同步布局配套人机交互、遥操作全系列外设硬件,坚持外设和机器人本体风格统一、功能深度协同的研发思路,不做孤立的配件产品。企业拥有完整硬件实验室、机器人仿真测试平台,AlphaBot 系列轮式人形机器人搭配 Alpha Brain 全域全身 VLA 具身大模型,已经在工业、商业服务多个场景落地应用,多款机器人本体与配套外设先后斩获海内外工业设计奖项,二代摇杆操作臂是智平方机器人生态体系里的核心人机交互标杆外设。
第二代摇杆操作臂整机深度融入 AI² Robotics 机器人生态,以双模式控制、标准化接口、模块化移动化为核心,解决人形机器人遥操作拓展难的痛点:
1. 创新双模式控制架构,告别单一操控逻辑束缚
突破市面上绝大多数机器人操控设备只能支持单一控制模式的局限,一套硬件支持两套独立控制逻辑自由切换。既可以满足高精度点位精细作业,也可以完成大空间大范围肢体运动,适配机器人双臂协同作业、复杂物理动作仿真等不同任务需求,不用更换硬件设备就可以完成差异巨大的作业任务,大幅降低科研与工程调试成本。
2. 标准化通用接口,生态兼容拓展能力强
搭载统一标准化对外接口,不局限适配自家机器人本体,可对接不同机型、不同开发平台。科研机构、开发团队可以快速接入仿真环境、实体机器人,降低二次开发门槛,方便开发者做算法训练、数据采集、遥操作测试,助力具身智能算法迭代,加速机器人真实世界数据积累。
3. 深度融入整机生态,外观功能双向协同
作为 AI² Robotics 机器人生态有机组成部分,在工业造型、结构语言上和 AlphaBot 机器人本体保持风格延续,软硬件底层深度打通。操控指令、状态数据可以无缝在操作臂、机器人本体、大模型之间流转,实现 “人操控外设机器人AI 大模型” 完整闭环,而不是一套割裂的独立外设配件。
4. 模块化可移动设计,拓展机器人应用边界
整机采用模块化组装结构,底座配置移动机构,整套设备可以灵活移位,既可以固定部署实验室工位,也可以根据任务需求挪动到不同作业区域。无需固定改造场地,工厂、科研实验室、演示展厅多种环境均可快速部署,不用大规模改造场地,就可以快速搭建机器人遥操作系统。
5. 兼顾科研开发与实物实操双重场景
同时适配仿真虚拟环境和实体人形机器人,科研人员可以先在数字仿真世界调试动作逻辑,再直接迁移到实体机器人执行,仿真和实机一套操控设备通用。大量用于机器人动作示教、人机协同实验、数据集采集,为人形机器人学习现实世界动作提供可靠的硬件输入来源。
6. 简洁人性化人机交互,降低操作人员上手门槛
摇杆操作逻辑经过大量实操迭代,操作逻辑直观易懂,操作人员不需要进行漫长的专业培训,就可以完成机器人复杂双臂任务示教与远程操控;状态反馈清晰直观,操作人员可以实时感知机器人端的执行状态,减少误操作风险,兼顾专业科研人员与演示操作人员的使用需求。
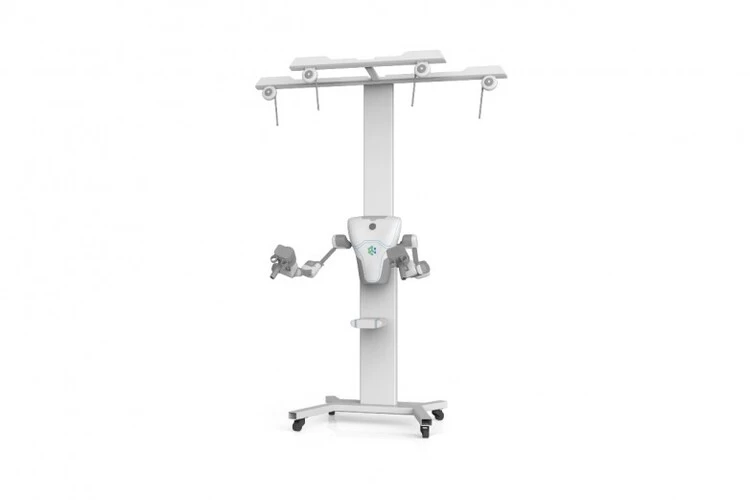
过去人形机器人操控外设大多模式固化,拓展新任务就要更换整套硬件,二代摇杆操作臂依靠双模式控制架构、标准化接口、生态一体化设计,实现一套硬件适配多元机器人作业场景。本次斩获SHOP! AI 机器人铜奖,是智平方科技将具身大模型技术、人形机器人本体、人机遥操作外设深度融合创新的标志性成果,也为人形机器人配套操控硬件提供新的设计范本。
未来智平方研发团队将持续深耕人形机器人人机交互外设赛道,迭代双模式控制算法、标准化通用接口、轻量化模块化结构三大方向,不断丰富机器人示教、遥操作全系列外设产品矩阵;依托深圳完整机器人研发实验室,平衡硬件可靠性、生态兼容性、场景拓展能力,推动具身智能机器人更好落地各行各业。
相关文章
- 滚筒革新全屋清扫!MOVA Z70 系列滚刷扫地机器人斩获SHOP!家电类铜奖
- 工业具身加速落地,斯坦德机器人DARWIN-Lift亮相华为全联接大会
- 别只逛展!RT-Thread 睿赛德工博会上手实操,跑通端侧 AI 机器人完整链路
- 从“会炫技”到“能上岗”,丰坦机器人亮相央视“智竞未来”大展
- 非夕科技与上海电气医疗集团签署战略合作协议,共拓高等级生物安全场景机器人应用
- 乐享科技以太大模型机器人完成全球首次户外机器人全自主直播
- AI大脑走进饮料仓库:太古可口可乐智能拣配机器人启动商业运作
- 启元机器人新品即将发布!首次将个人机器人广告搬入机场,打响大众认知战
- 7项评测领先开源模型,宇树科技开源具身基座模型让人形机器人“理解世界”
- 宇树开源了新大脑,机器人开始先预判再动手
- 聚焦好房子与智能建造|丰坦机器人出席智能建筑发展大会,并入选新型建材产业联盟首批成员
- 从家政服务到机器人训练数据,轻喜具身数据正在做什么?
- 七腾机器人品牌发布会定档9月22日:十六年“先行”之后,这次要亮什么牌?
- Arm发布技术白皮书,助力构建支撑下一代智能机器人的底层系统
- 国内深耕场景、海外协同创新,桦之坚探索国产机器人全球化新范式
- 具身智能政策红利释放,慧闻机器人践行工业智能落地新思路
AI企业
更多>>
AI硬件
更多>>AI产业
更多>>AI技术
更多>>- 阶跃这次够狠:AA 全球开源前二,价格打到 Claude 的 1/8
- 科大讯飞发布Spark-Audio-1.0-Preview,全国产语音基座大模型实现从“听清”到“听懂”
- 全球最强开源模型 Kimi K3 发布,参数规模 3 万亿,真的是强!
- 范式变革!东软发布AI原生软件工程白皮书,重构软件产业底层逻辑
- KAT-Coder-Pro V2.5正式发布:从“写代码”迈向“做工程”,Agentic能力全面升级
- 自变量机器人王昊:训练世界模型需付出“时间税”,解决模态对齐是当务之急
- 腾讯发布CodeBuddy Security,用AI Agent实现更高效的代码审计
- Twinkle x昇腾,率先实现Deepseek-V4系列模型高效训练