卓世科技开源GR-SAC强化学习技术斩获 RoboMME Standard Track SOTA!
2026/11/20 21:16AI云资讯10555
近日,卓世科技AI研究院(Zoellent AI Lab) 正式发布 GR-SAC(Gated Residual Soft Actor-Critic) ,并开源模型代码、参考权重及技术报告。该方法基于冻结的基座模型,仅增加约0.0041%的推理参数,相对失败率下降5.32%,登顶国际具身智能评测基准 RoboMME Standard方向第一。
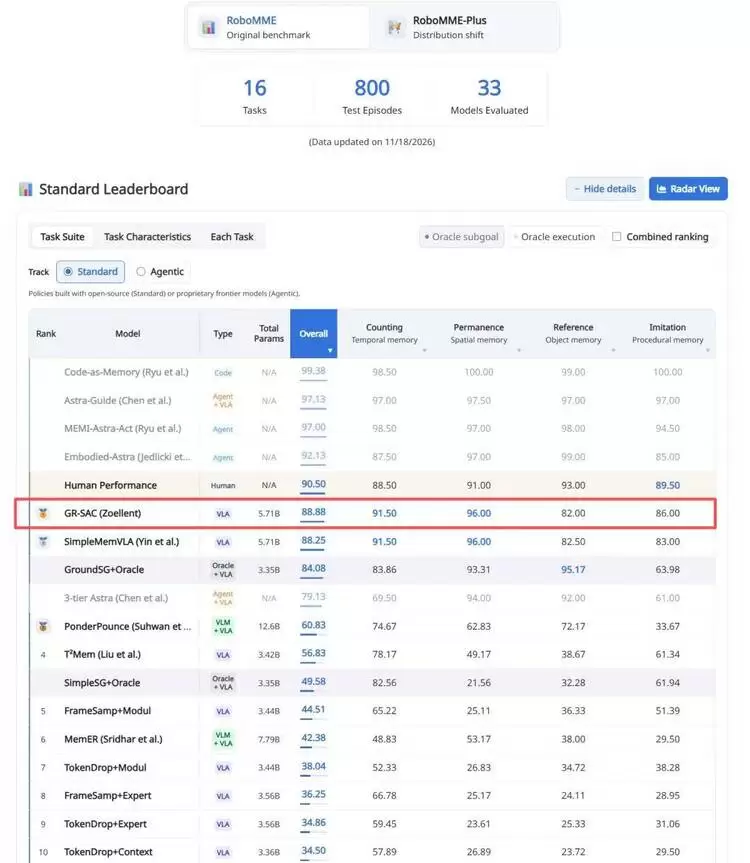
榜单在同一张表中展示基于开源模型的 Standard 方法和使用专有前沿模型的 Agentic 方法。表中得分高于 GR-SAC 的四项方法均属 Agentic 方向,另列的 Human Performance 为人类表现参考值,不参与模型排名。
一、RoboMME 国际具身智能评测基准
RoboMME(*Benchmarking and Understanding Memory for Robotic Generalist Policies*)由美国密歇根大学、斯坦福大学及Figure AI的研究人员共同提出,其研究论文入选国际机器学习顶级会议ICML 2026 Oral。与只检验单次抓取或放置的测试不同,RoboMME重点考察机器人在长时程操作中能否记住此前发生的事情、理解当前任务进展,并把记忆转化为正确动作。
该基准围绕时间、空间、物体和过程四类记忆能力设计了16项机器人操作任务,标准评测共800次测试(每项任务50次)。RoboMME持续维护公开的国际模型排行榜,已汇集斯坦福大学、清华大学、华中科技大学、NVIDIA 等机构相关团队的研究成果,为具身智能模型的记忆与操作能力提供了可比较的研究参考。
二、机器人不只要“会做”,还要“记得住”
RoboMME的挑战之处在于:有些任务即使机器人看清了当前画面,也无法仅凭这一刻的信息判断正确动作。它必须回忆之前的操作、目标位置或示范过程。
时间记忆(Counting):例如BinFill任务,机器人需要按要求把指定数量的方块放入容器,记住已经完成了多少次操作,并在恰当时机按下结束按钮。多放一个、少放一个,都可能导致失败。
空间记忆(Permanence):
例如VideoUnmask任务,机器人需要记住视频中物体被遮挡前的位置,即使目标后来被容器盖住,也要找到正确的对象。
物体记忆(Reference):
例如VideoRepick任务,机器人先观看示范,再找出视频中曾被抓取的同一个方块,并按要求重复操作。关键不只是“抓得起来”,还要“认得出之前是哪一个”。
过程记忆(Imitation):
例如InsertPeg任务,机器人需要观察示范(一段参考视频)中夹取插销的哪一端、插入盒子的哪一侧,并复现相应操作。这不仅考验对示范的理解,也考验机械臂精细、稳定的动作执行。
这些任务揭示了具身智能的双重挑战:机器人既要“想对”,也要“做准”。即使大模型已经能够理解任务并生成合理动作,执行中的细微偏差仍可能造成任务失败。GR-SAC正是针对这一问题展开研究。
三、GR-SAC:冻结大模型,用极少参数实现按需动作纠偏
GR-SAC并不重新训练一个新的VLA模型,而是采用 “冻结原有VLA + 轻量化残差控制器” 的架构。此次研究以开源模型SimpleMemVLA为基座:原模型继续负责理解历史画面、判断任务并生成机械臂动作序列;GR-SAC在执行过程中额外观察当前前视和腕部摄像头画面、机械臂状态以及尚未执行的动作,学习对关节指令施加适当的小幅修正。
1. 基座完全冻结,新增推理参数仅占0.0041%
与对整个大模型进行强化学习微调不同,GR-SAC保持原有参数不变,只为部署增加一个 232,110参数 的视觉残差控制器。它不负责重新理解整段任务,也不取代VLA生成的动作,而是在已有动作的基础上进行局部修正。这样既能保留基座模型已经具备的记忆与操作能力,也显著降低需要新增的模型参数规模。
2. 门控决定“何时纠偏”,残差约束决定“纠偏多少”
GR-SAC并不持续干预机器人的所有动作。它通过可观察的门控条件判断:当前规划动作是否相对平稳、机械臂是否接近目标关节位置、夹爪指令是否稳定。只有满足条件时,轻量控制器才参与修正;当动作状态变化或夹爪需要切换时,门控关闭,避免不合时宜的干预。
与此同时,GR-SAC对修正幅度设置明确边界,并引入衰减和重置机制,防止微小偏差在连续控制过程中不断累积。让修正发生在合适的时刻,且始终保持克制,是这套方法的重要设计思路。
3. 从执行结果中学习,无需人工重新标注纠偏动作
训练方面,GR-SAC采用Soft Actor-Critic(SAC)强化学习算法。首先让冻结的原模型在训练环境中执行任务,自动收集成功轨迹作为学习参考,再结合后续仿真交互中的成功与失败经验持续优化残差控制器;无需额外采集人工纠偏示范。
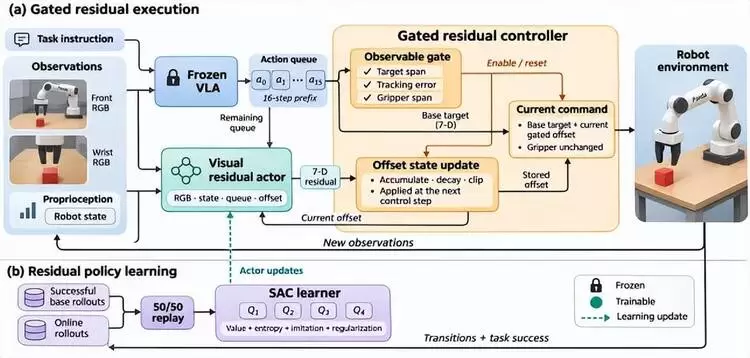
图:GR-SAC总体架构。上方展示冻结VLA与门控残差纠偏的执行过程,下方展示基于成功经验回放和SAC的强化学习流程。
实验结果进一步验证了轻量纠偏的价值。在RoboMME的16项任务、800次标准测试中,相比原始SimpleMemVLA,相对失败率降低 5.32%。其中,精细操作任务 InsertPeg成功率由46%提升至52%,示范复现任务 MoveCube由94%提升至100%,均提升6个百分点。研究团队同时公开了逐任务结果和参考模型,便于社区复核与后续改进。
这组结果的价值不仅在于分数提升,更在于证明:对一个已经具备较强能力的VLA模型,不必依靠大规模重训,也可以通过小型强化学习控制器进一步改善部分动作执行失败。
四、持续推进具身智能研发,构建从模型到通用大脑的技术体系
GR-SAC的发布是卓世科技持续探索具身智能后训练技术的最新进展。此前,公司已推出ZoeInside-VLA视觉语言动作模型登顶MolmoSpaces具身智能评测榜单;同时发布卓世「启元」具身通用大脑,采用TriCore三核架构,由逻辑系统、直觉系统与共情系统分别承担任务规划、动作执行和人机交互等能力。
依托自主研发的“璇玑玉衡”大模型体系以及具身智能数据采集、模型训练和大脑管理平台,卓世科技持续推进机器人从任务理解、动作生成到执行反馈的技术研发。此次开源GR-SAC,也为业界探索轻量化强化学习后训练、提升机器人复杂操作可靠性提供了可复现的技术参考。
GR-SAC已开放代码、参考控制器权重、训练与评测脚本及实验结果,欢迎全球研究者使用、验证和交流。
相关文章
- 上海智位机器人开源硬件赋能开发者,探索阿尔茨海默症关怀应用
- 聚力开源,共话推理生态|昇腾 × SGLang Meetup 圆满举办
- openEuler汇聚开源力量,深化系统级创新,构筑Agentic Infra坚实底座
- 算力筑基 智赋浙江|见证人工智能与开源鸿蒙融入千行万业的浙江实践
- KiCad Asia 2026 圆满落幕:相聚有时,开源不止
- 易鑫宣布开源Harness治理体系,筑牢汽车金融长程智能体合规底座
- 易鑫亮相2026世界互联网大会乌镇峰会,宣布开源Harness治理体系
- GPU算力管理平台GPUWorks开源:40+ MB轻量部署,真机验证纳管千台服务器
- 诚邀报名 | 相约南京!2026开源鸿蒙技术大会即将启幕,共探操作系统与AI新方向
- 鸿蒙 PC 首个开源 Office CLI 来了!钉钉让 AI Agent 真正帮你“干活”
- OpenLoong持续推进人形机器人开源,完善软硬件协同技术体系
- 聚焦星闪技术应用与场景实践 开源鸿蒙智能硬件开发者日深圳站召开
- 杭州市人工智能开源生态学院首场公开课在每日互动圆满举办
- OpenSpace开源太空生态正式发布 开源计算星座面向全球开放共建
- 蓝沃AI在工博会首次展示订单履约工作台,同步开源沃土大模型2.0
- 范式智能联合睿思智联推出:开源一站式生产级 AI 部署平台 “模域ModelSphere”
AI企业
更多>>
AI硬件
更多>>AI产业
更多>>AI技术
更多>>- 云知声 U2-Flash-1118 全新升级:打造国产第一梯队Flash 级别模型中的性价比标杆
- 可灵AI发布全新Kling Image 4.0 AA榜单排名超越Nano Banana
- 探索具身智能新路径,商汤科技实测 GPT-6-Astra
- 华为×华东师大联合研发时序预测基础模型,登顶国际权威时序测评双榜单
- 阶跃这次够狠:AA 全球开源前二,价格打到 Claude 的 1/8
- 科大讯飞发布Spark-Audio-1.0-Preview,全国产语音基座大模型实现从“听清”到“听懂”
- 全球最强开源模型 Kimi K3 发布,参数规模 3 万亿,真的是强!
- 范式变革!东软发布AI原生软件工程白皮书,重构软件产业底层逻辑