中国人形机器人生态大会丨虚拟动点破解具身智能“数据”难题
2025/04/27 15:03AI云资讯11194
4月25日,中国人形机器人生态大会在上海盛大启幕。活动以“人机共融,智造未来”为主题,虚拟动点公司董事长兼CEO刘耀东受邀出席并发表主题演讲,会上与嘉宾展开深度研讨,共话行业发展。
活动吸引宇树科技、乐聚机器人、灵巧智能、因时机器人、星动纪元等在内的产业链众多头部企业出席,汇聚行业顶尖力量、权威专家、头部企业、投资机构以及行业媒体等,共谋人形机器人与具身智能的发力方向。
会议主题演讲环节,就行业关注的具身智能技术发展方向的议题,刘耀东以“空间计算赋能机器人训练”为主题深入阐述了虚拟动点在具身智能领域的核心能力。
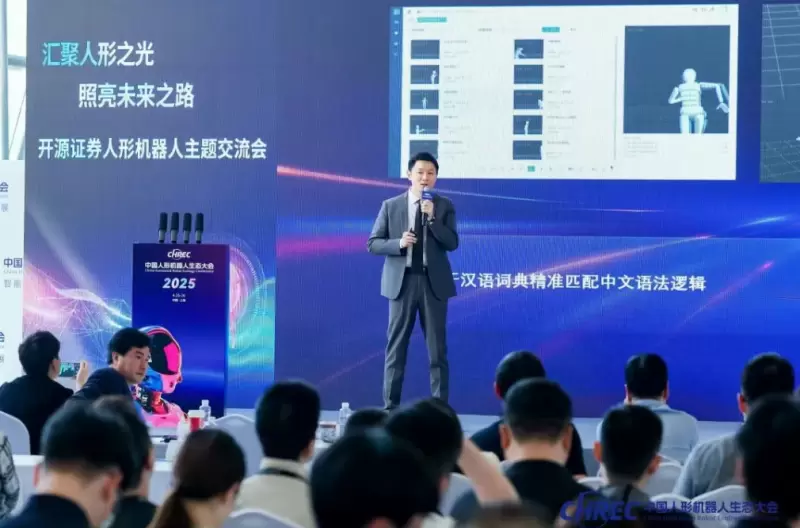
当AI突破虚拟世界的边界,具身智能终于挣脱概念桎梏,其中关键在于“数据”。《2025人形机器人与具身智能产业研究报告》做出预判,认为高质量数据集成为具身智能“加速器”。活动中,刘耀东为众多行业伙伴破解具身智能“数据”难题。
他表示,虚拟动点数据库拥有大量、优质的高精度人形及机器人数据,同时能提供定制化的数据采集服务,尤其擅长采集真实场景下的关键数据。并且,能够包括末端数据采集、模拟仿真训练、遥操作训练等在内的多种服务。
刘耀东还提到,虚拟动点持续站在空间计算的坚实基础上,升级全球领先的OptiTrack光学算法产品、LydCap无标记视觉算法、LYDIA动作大模型产品、人形动作数据库等,并于全球范围内首发光学与无标记融合算法,能够同时为机器人训练提供高精度、便捷的动作数据采集及算法支持。
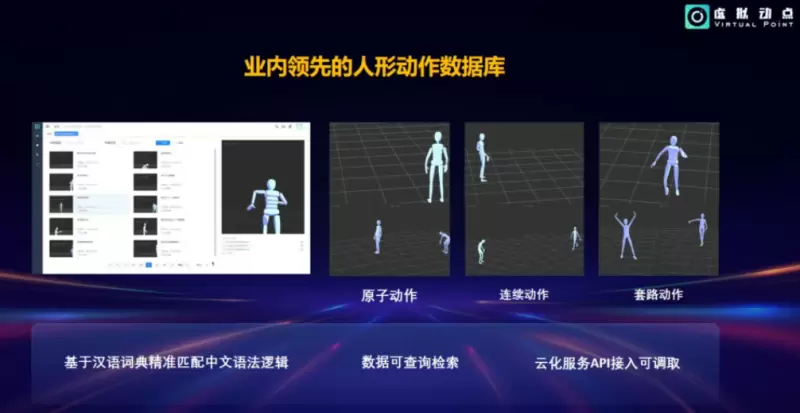
特别是虚拟动点LYDIA动作大模型的进化,为具身智能动作数据库持续升级提供全新解决方案。刘耀东介绍,随着200亿参数和DeepSeek大语言模型接入,LYDIA不仅对文字描述的动作意图理解得到进一步提升,同时具备“动作生成与环境交互”能力,能够在模型中自主规划虚拟角色在复杂场景中的路径,并进行指定目标的交互,LYDIA以便捷、高效的方式,为人形机器人动作数据获取开辟新场景。
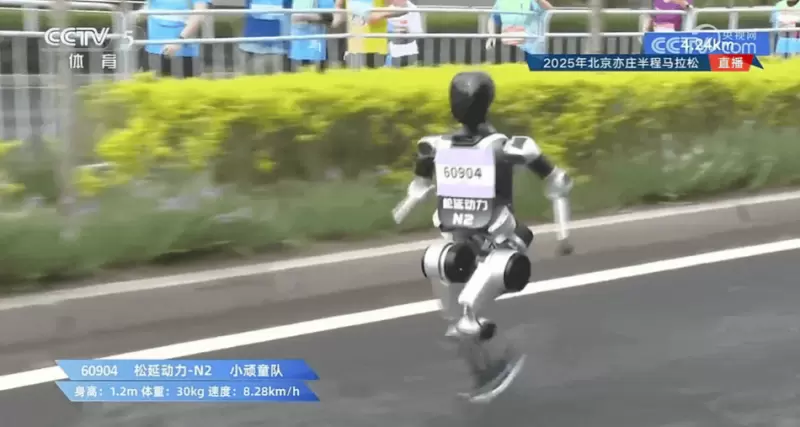
会上,刘耀东还向与会嘉宾展示了虚拟动点在具身智能领域与全球合作伙伴积累的成果案例,在虚拟动点步态数据与服务的支持下,合作伙伴机器人参赛队伍在全球首个半程机器人马拉松赛事中,分别第二、第三完赛。
活动最后,刘耀东表示,虚拟动点将站在空间计算的坚实基础上,持续赋能具身智能产业,帮助合作伙伴打造出更好的机器人,同时加速人形机器人在家庭、企业、工业等具体工作和生活场景的商业化落地进程,并期待与更多的合作伙伴共聚所能,力创新机!
相关文章
- 一根铜线上的硬科技:扁线模组重塑机器人动力底座
- 思灵机器人 Agile Robots 完成5亿美元F轮融资,估值达85亿美元,加速物理AI落地与全球化布局
- 亚华+浙商+光谷投资的骅羲科技养老机器人上市,稳步迈向规模化落地
- 库萨科技入选《2026年中国端侧AI产业发展与应用实践蓝皮书》标杆案例,以城市服务机器人标定端侧AI典范
- 珞石机器人与地瓜机器人达成深度合作 开放小脑+端侧算力 加速具身智能产业落地
- 上海智位机器人 HUSKYLENS 2 AI Vision Sensor 荣获 Teach Awards “中学教育科技与软件”类别冠军
- 让机器人安全可靠地行动,Arm与意法半导体强化执行控制能力
- 构筑具身智能能力底座、完善安全治理体系,启元机器人加速AI走向现实世界
- 艾图科技发布艾妮机器人与产线王,服装智造迈入具身AI量产时代
- 「慧思开物」平台更新| Hi-WBC全身控制模型正式发布,开拓机器人真实作业新边界
- 第九届进博会开幕 吉翼智能服务机器人小睦“上岗“展馆导览
- 上海智位机器人行空板 K10 联手小智 AI:让硬件“看懂”你的动作,健身教练装进口袋
- 从复杂地形到复杂网络:声网 × 联想的轮足机器人远控实践
- 杭叉集团举行叉车机器人产品落地交流会 共议具身智能场内物流场景落地
- 智搬未来 叉车的具身智能时代——杭叉集团重磅发布灵运LINGTRA AI-Fork全系列智能叉车机器人
- 意优科技携手韩国大东集团,进军农业机器人赛道