实验室反复试错攻坚克难,一次次失败打磨出独创核心技术
2026/09/18 19:09AI云资讯11606
有了研发的念头,真正动手之后才发现,研发路上处处都是阻碍。
宜宾职业技术学院“驭流安航” 团队的成员们完成第一代样机之后,测试结果并不理想。罐口识别经常出错,定位偏差大,一旦光线环境发生变化,设备就识别失效,完全达不到工厂现场使用的标准。
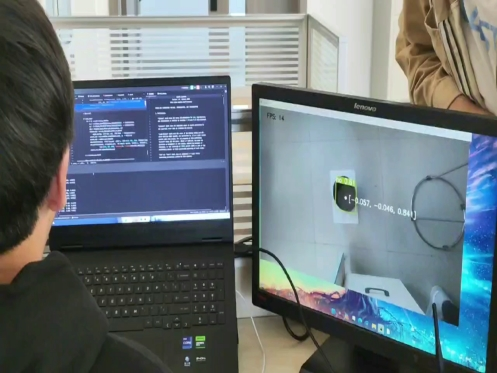
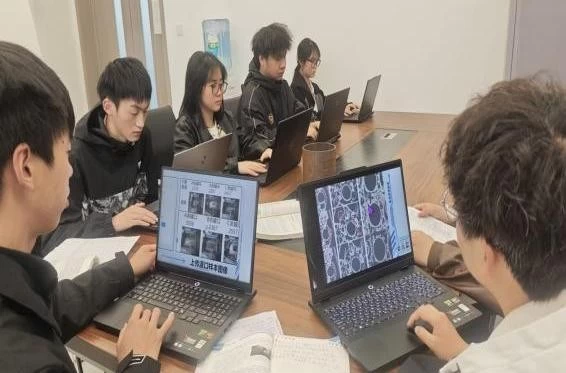
最开始团队也尝试调研激光雷达技术路线,算完整套设备的综合成本之后发现,如果落地投产,高昂的费用会让大部分企业望而却步,违背了团队做高性价比装备的初心,只能放弃这条路线,转向轻量化 Yolov11 算法方向开展研究。
最棘手的就是算法训练样本不足。没有现成素材,全部依靠同学们实地拍摄、手动标注。没课的下午、晚自习,工作室总是坐满埋头干活的同学。对着一张张从厂区拍回来的照片,手动框选出各式各样的罐口。经常因为标注出错,直接导致模型训练效果崩盘,只能全部推翻重新标注。好几次通宵跑模型训练,等到天亮,得到的结果依旧达不到预期,大家难免情绪低落,短暂调整状态之后,在负责人肖仁杰的带领下又重新排查参数、优化网络架构。就这样一点点打磨,搭建起独创的灌口识别动态模型库,做到 0.5 秒完成识别,识别精度达到 97%,还可以导入现场新拍摄的素材动态更新模型。
解决识别难题之后,新的困难接踵而至。摄像头只能采集平面图像,怎么换算出罐口真实的三维空间位置,让机械臂读懂坐标信号,成为下一道难关。书本的标定教程看着简单,实操却屡屡碰壁。实验室调试一切正常,只要稍微挪动摄像头,计算出来的位置就彻底偏移。同学们反复摆弄标定板、修改代码、推演计算公式,不停调试参数矩阵,打磨出独创的储运罐车灌口标定软件,终于把中心定位误差控制在 ±1 毫米。
还有行业长久存在的物料滴漏痛点。装卸结束之后管口残留介质滴落,既造成原料损耗,也埋下安全隐患。团队使用 CAD 开展建模与仿真,仿真模拟一切顺利,可做出实物样机后,密封组件却会卡住装卸臂,干扰机械运动。大家反复修改结构尺寸,调整气囊、气动组件布局,迭代多个版本,最终研发出独创的随动密封收集装置。
那段时间,工作室常常忙碌到临近宿舍熄灯。程序报错、样机装配故障、仿真模拟失败,都是家常便饭。同学们同步推进知识产权梳理、第三方权威检测,一步一步,把脑海中的构想,变成可以投入实地测试的实体设备。
相关文章
- 实验室反复试错攻坚克难,一次次失败打磨出独创核心技术
- 中山大学、南洋理工大学、混沌摆实验室提出 ProSA 多模态文档解析评测框架|EMNLP 2026
- 中国移动牵头组建6G应用创新实验室 加速推进6G技术应用创新与产业落地
- 双高院校走进卓翼智能飞思实验室,共绘协同育人新路径
- 集团鸿鹄实验室AI底座+空调整机硬核技术,TCL空调打造懂用户的智慧健康空调
- 卓翼智能飞思实验室赋能职业院校,助力斩获中国机器人及人工智能大赛一等奖
- 长三角物理研究中心携手悟通感控共建电池力学实验室——从力学感知出发,探索电池安全分析新路径
- 【职教解决方案】低空人才怎么培养?飞思实验室构建 “会飞→会应用→会创新” 三阶育人新路径
- 飞思实验室:一站式产教融合解决方案提供商,破解无人智能科教建设难题
- OPPO与小红书共建流畅联合创新实验室,16项专项合作提升全场景流畅体验
- BOE(京东方)携手3M共建联合实验室 共创产业协同创新范式
- 科大讯飞与海光信息共建“星光联合实验室”
- 成都拓维携手电子科技大学共建联合实验室,攻坚OLED精密微加工核心技术
- 推进具身智能安全评测:丈八科技与季华实验室达成战略合作
- 云蝶科技与大湾区大学共建具身智能与空间智能联合实验室,打造具身智能空间底座
- 中国唯一具身智能大模型重点实验室,银河通用牵头获批!
AI企业
更多>>
AI硬件
更多>>AI产业
更多>>AI技术
更多>>- 科大讯飞发布Spark-Audio-1.0-Preview,全国产语音基座大模型实现从“听清”到“听懂”
- 全球最强开源模型 Kimi K3 发布,参数规模 3 万亿,真的是强!
- 范式变革!东软发布AI原生软件工程白皮书,重构软件产业底层逻辑
- KAT-Coder-Pro V2.5正式发布:从“写代码”迈向“做工程”,Agentic能力全面升级
- 自变量机器人王昊:训练世界模型需付出“时间税”,解决模态对齐是当务之急
- 腾讯发布CodeBuddy Security,用AI Agent实现更高效的代码审计
- Twinkle x昇腾,率先实现Deepseek-V4系列模型高效训练
- 高德发布鸿蒙首个生成式 UI 开源框架 AGenUI,告别传统 UI 开发模式